この記事の要点
- ROS 2 は、ロボットのアプリケーションを作るためのオープンソースのライブラリとツールの集まりで、名前に OS と付きますが、一般的な意味の OS ではありません(ROS 2 公式ドキュメント)。
- 2026年10月時点でサポート中のディストリビューションは、Lyrical Luth(2031年5月まで)、Kilted Kaiju(2026年12月まで)、Jazzy Jalisco(2029年5月まで)、Humble Hawksbill(2027年5月まで)です。
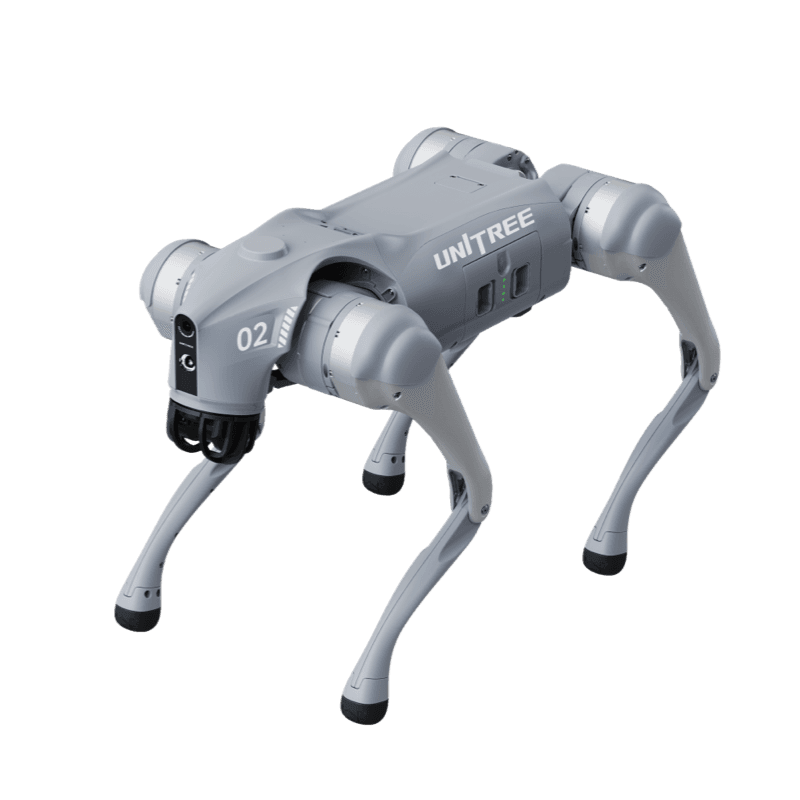
- Unitree の公式リポジトリ unitree_ros2 は、Ubuntu 22.04 の Humble(推奨)と Ubuntu 20.04 の Foxy で動作を確認しています。
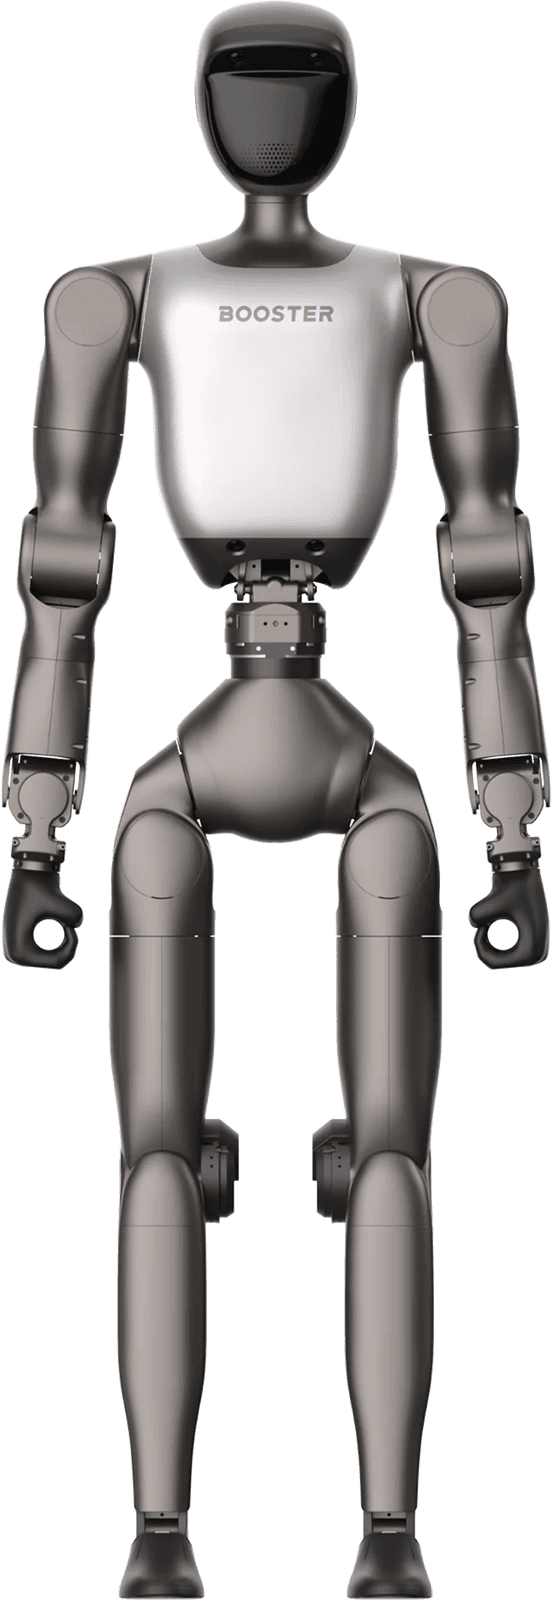
- Booster は ROS 2 用のメッセージ定義(booster_robotics_sdk_ros2)を公開し、booster_deploy の README には、ロボット側に ROS 2 と booster_interface が入っていると書かれています。
01ROS 2 とは
ROS 2(Robot Operating System 2)とは、ロボットのアプリケーションを作り、動かし、保守するためのオープンソースのライブラリとツールの集まりです。公式ドキュメントは、名前に反して一般的な意味の OS ではないと説明しています。
ROS 2 は、ロボットの部品の間でデータを受け渡す「配管」の役割を持ちます。たとえば、カメラの画像を処理のプログラムへ送ったり、動きの計画からモーターの制御へ指令を渡したりします。
| 部品 | 役割 |
|---|---|
| ノード | ROS 2 の基本の部品。カメラのデータを処理用のノードへ送る、のように処理ごとに分けて使う |
| トピック | センサーのデータやロボットの状態など、続けて流れるデータを送る仕組み。送る側(パブリッシャー)と受ける側(サブスクライバー)が同じトピック名でつながる |
| インターフェース | ノードの間のやり取りの形。トピック・サービス・アクションの3つがある |
| ツール | 3D での表示、起動の管理、データの記録と再生(ros2 bag)など、開発・テスト・監視を助ける道具 |
02ロボット研究で使われる理由
ROS 2 が使われる理由は、処理を部品に分けて組み合わせられ、同じソフトを別のロボットやシステムでも使い回しやすいことです。公式ドキュメントは、物流・製造・医療など多くの分野で ROS が使われていると紹介しています。
- 部品の共有:ソフトをシステムの間で共有する構造があり、部品に分けて再利用できる形で作れます。
- 記録と再生:ロボットの動きを記録して後から再生でき、ロボットが思いどおりに動かなかった原因を調べるのに使えます。
- 通信の仕組み:ROS 2 は主に DDS という業界標準の通信の上に作られています。DDS は、中央のサーバーなしで相手を見つける仕組みと、通信の品質(QoS)の設定を持ちます。
Unitree の SDK(unitree_sdk2)は Cyclone DDS を、Booster の SDK は Fast DDS を使っています。unitree_ros2 の README は、SDK と ROS 2 が同じ DDS を使うため、SDK を包み直さずに ROS 2 のメッセージでロボットと通信・制御できると説明しています。
03ディストリビューションとサポート期間
ROS 2 のディストリビューションとは、バージョンをそろえたパッケージの組み合わせのことです。毎年5月23日ごろに新しいディストリビューションが出て、それぞれにサポートの終了日(EOL)があります。
| ディストリビューション | リリース日 | サポート終了 | 主な対象 OS(Tier 1) |
|---|---|---|---|
| Lyrical Luth(LTS) | 2026年5月22日 | 2031年5月 | Ubuntu 26.04 |
| Kilted Kaiju | 2025年5月23日 | 2026年12月 | — |
| Jazzy Jalisco | 2024年5月23日 | 2029年5月 | Ubuntu 24.04 |
| Humble Hawksbill | 2022年5月23日 | 2027年5月 | Ubuntu 22.04 |
| Foxy Fitzroy | 2020年6月5日 | 2023年6月20日(終了) | — |
- Rolling Ridley は、次の安定版の準備と最新の開発版を兼ねたディストリビューションで、互換性のない変更が入ることがあります。公式ドキュメントは、多くの人に最新の安定版を使うよう勧めています。
- 次のディストリビューション Makoa Mata-mata は、2027年5月のリリース予定です。
サポート期間は ROS 2 公式ドキュメントの「Distributions」の値です。研究の期間がサポート終了日をまたぐ場合は、移行の時期も計画に入れてください。
04メーカーの ROS 2 対応を確かめる
ロボットが ROS 2 で使えるかは、メーカーの公式リポジトリで、対応機種・動作確認済みのディストリビューション・メッセージの定義を確かめます。
| 項目 | Unitree(unitree_ros2) | Booster(booster_robotics_sdk_ros2・booster_deploy) |
|---|---|---|
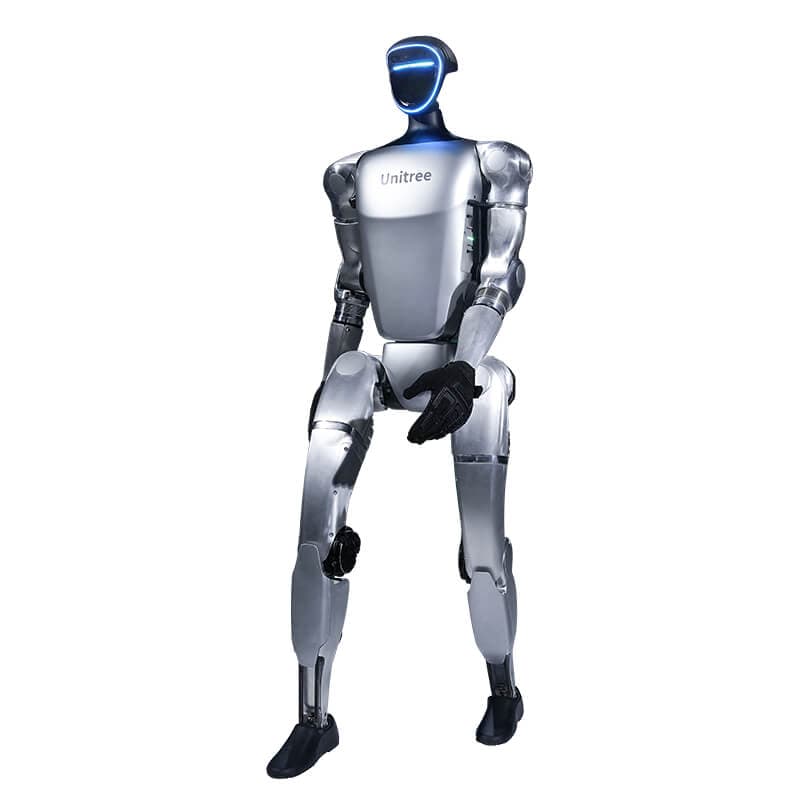
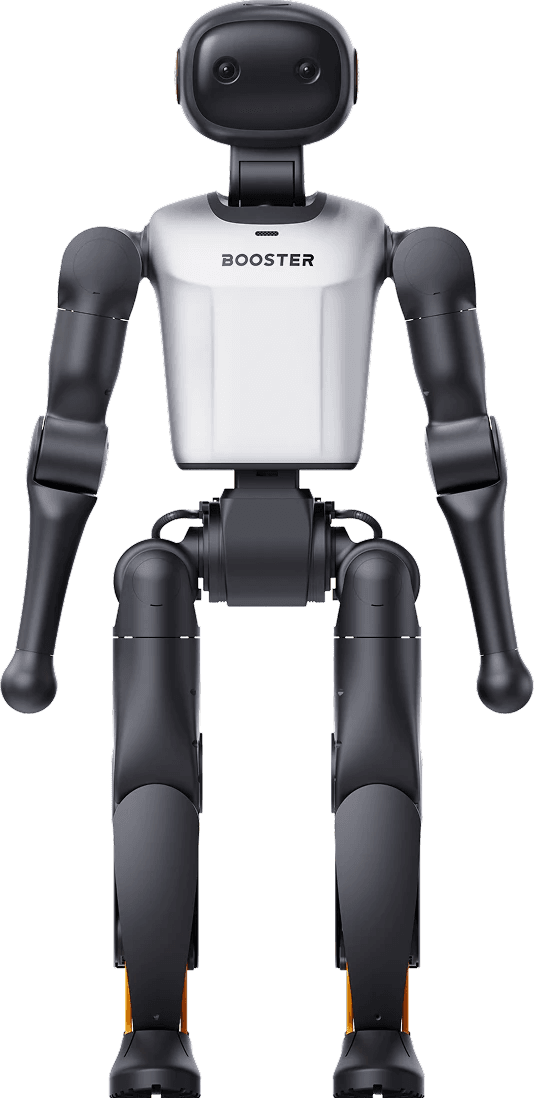
| README に出てくる機種 | Go2・B2・H1 に対応と記載。サンプルに G1・H1-2 の低レベル制御がある | booster_deploy の設定に T1・T2・K1 がある |
| 動作確認済みの ROS 2 | Ubuntu 20.04 の Foxy、Ubuntu 22.04 の Humble(推奨) | README に記載なし |
| 通信 | Cyclone DDS 0.10.2(RMW_IMPLEMENTATION=rmw_cyclonedds_cpp を設定) | ロボット側に ROS 2 と booster_interface が入っている(booster_deploy の README) |
| 主なトピック・メッセージ | sportmodestate、lowstate、lowcmd、/api/sport/request | LowState・LowCmd・MotorState・ImuState・HandCommand・Odometer など。/low_state・/joint_ctrl |
| 接続 | 有線 LAN。パソコン側を 192.168.123.99/24 に設定する例 | ロボットに SSH で入り、setup.bash を読み込んで起動する例 |
unitree_ros2 の README には、H2 についての記載がありません。README に機種名がない場合や、ディストリビューションの記載がない場合は、ご購入前にお問い合わせください。
| 機種 | 価格(税込) | 関節の数 | センサー・計算機 | 開発用 SDK |
|---|---|---|---|---|
| Unitree G1 EDU Standard | ¥10,630,000 | 23軸 | 深度カメラ+3D LiDAR、Jetson Orin NX 16GB | 対応 |
| Unitree G1 EDU Plus | ¥12,949,000 | 29軸 | 深度カメラ+3D LiDAR、Jetson Orin NX 16GB | 対応 |
| Unitree H2 EDU | ¥16,759,000 | 31軸 | 広角の両眼カメラ、Core i5(Core i7 追加可) | 対応 |
| Booster K1 Education | ¥2,824,000 | 22軸 | ステレオカメラ、9軸IMU、マイクアレイ+スピーカー | 対応 |
| Booster K1 Professional | ¥3,704,000 | 22軸 | ステレオカメラ、9軸IMU、マイクアレイ+スピーカー | 対応 |
| Booster T2 Education | ¥6,864,000 | 31軸 | 頭部ステレオカメラ、腰部ステレオカメラ、マイクアレイ+スピーカー | 対応 |
| Booster T2 Pro P1 | ¥8,083,000 | 31軸 | 頭部ステレオカメラ、腰部ステレオカメラ、マイクアレイ+スピーカー | 対応 |
05研究室で使い始める前のチェック
- グレード:ROS 2 から関節を制御する前提なら、開発用 SDK に対応したグレードを選びます(ロボットの SDK と低レベル制御)。
- ディストリビューション:メーカーの動作確認済みのものと、サポート終了日を確かめます。Humble のサポートは2027年5月までです。
- 開発用パソコンの OS:ディストリビューションの対象 OS(Humble なら Ubuntu 22.04)に合わせます。
- DDS の実装:Unitree はロボットと同じ Cyclone DDS を使う設定にします。
- ネットワーク:ロボットと有線 LAN でつなぎ、メーカーの例に合わせてアドレスを設定します。
センサーのデータを ROS 2 で扱う場合は、ロボットのセンサー(LiDAR・深度カメラ・IMU) もあわせてご覧ください。使いたいディストリビューションとロボットの組み合わせが決まっている場合は、ご購入前に 相談フォーム からお問い合わせください。
よくある質問
QROS 2 は OS ですか?
一般的な意味の OS ではありません。ROS 2 は、ロボットのアプリケーションを作るためのライブラリとツールの集まりで、Ubuntu などの OS の上で動かします。
Qどのディストリビューションを選べばよいですか?
まずメーカーの動作確認済みのものに合わせます。unitree_ros2 は Ubuntu 22.04 の Humble を推奨しています。そのうえで、研究の期間とサポート終了日(Humble は2027年5月、Jazzy は2029年5月、Lyrical Luth は2031年5月)を比べます。
QBooster K1・T2 は ROS 2 で使えますか?
Booster は ROS 2 用のメッセージ定義(booster_robotics_sdk_ros2)を公開しており、booster_deploy の README には、ロボット側に ROS 2 と booster_interface が入っていると書かれています。使われているディストリビューションは README に記載がないため、お問い合わせください。
QSDK 非対応のグレードでも ROS 2 で動かせますか?
ロボマでは確認できていません。ROS 2 から関節を制御したい場合は、開発用 SDK に対応したグレード(Booster K1・T2、Unitree G1 EDU・H2 EDU・H2 Plus)を候補にしてください。
参考資料
- ROS 2 Documentation「About ROS」
- ROS 2 Documentation「Distributions」
- ROS 2 Documentation「Different ROS 2 middleware vendors」
- ROS 2 Documentation のソース(ros2/ros2_documentation、GitHub)
- Unitree Robotics「unitree_ros2」(GitHub)
- Booster Robotics「booster_robotics_sdk_ros2」(GitHub)
- Booster Robotics「booster_deploy」(GitHub)
この記事について:メーカーの公開資料と当店の商品データをもとに HiroshimAI株式会社 が作成しています。作成には AI を使い、仕様の数値は商品データと参考資料に照らして確認しています。価格は表示時点の税込価格で、商品データから自動で表示しています。