この記事の要点
- フィジカルAIとは、ロボットなどの自律システムが物理世界で認識・理解・推論し、複雑な行動を実行できるようにする AI のことです(NVIDIA の説明)。
- 研究に使うロボットは、関節を自分たちで動かせる開発用 SDK、学習したモデルを機体で動かす計算機、データを集めるセンサーの3つで選びます。
- 機体の計算機が NVIDIA Jetson Thor T5000 なのは Booster T2 Pro と Unitree H2 Plus、Jetson Orin 系なのは Booster K1 Education・Professional と Unitree G1 EDU です。
- 遠隔操作でデータを集める道具は Unitree が G1・H2・R1 向けに、Isaac Lab で学習する道具は Booster が T2・T1・K1 向けに GitHub で公開しています。
01フィジカルAIとは
フィジカルAIとは、カメラ・ロボット・自動運転車などの自律システムが、物理世界で認識・理解・推論し、複雑な行動を実行・調整できるようにする AI のことです(NVIDIA の説明による)。
NVIDIA は、フィジカルAIの開発に使う計算機を、学習用、シミュレーションと合成データの生成用、ロボットに載せて動かす実行(ランタイム)用の3つに分けて説明しています。この説明では、基盤モデルの学習は DGX のような別の計算機で行い、ロボットに載る Jetson などの計算機で、できあがったモデルを動かします。
02研究の進め方とロボットに求めること
研究の進め方によって、ロボットに求める条件が変わります。
| 研究の進め方 | ロボットに求めること |
|---|---|
| シミュレーションで強化学習し、実機で動かす(Sim2Real) | 関節を低レベルで動かせる SDK、シミュレーション用の機体モデル、学習から実機までの道具 |
| 人が遠隔操作してデータを集め、模倣学習する | ハンドと手首カメラなどのセンサー、遠隔操作の道具、データを学習に使う道具 |
| VLA(視覚・言語・行動)モデルなどの大きなモデルを機体で動かす | 機体に載っている計算機の性能とメモリ |
03計算機で選ぶ
学習したモデルを機体で動かすなら、機体に載っている計算機を比べます。表はいずれも開発用 SDK に対応したグレードです。
| 機種・グレード | 計算機 |
|---|---|
| Booster K1 Geek | Qualcomm QCS8550(48 TOPS) |
| Booster K1 Education | NVIDIA Jetson Orin NX 8GB(117 TOPS) |
| Booster K1 Professional | NVIDIA Jetson AGX Orin 32GB(200 TOPS) |
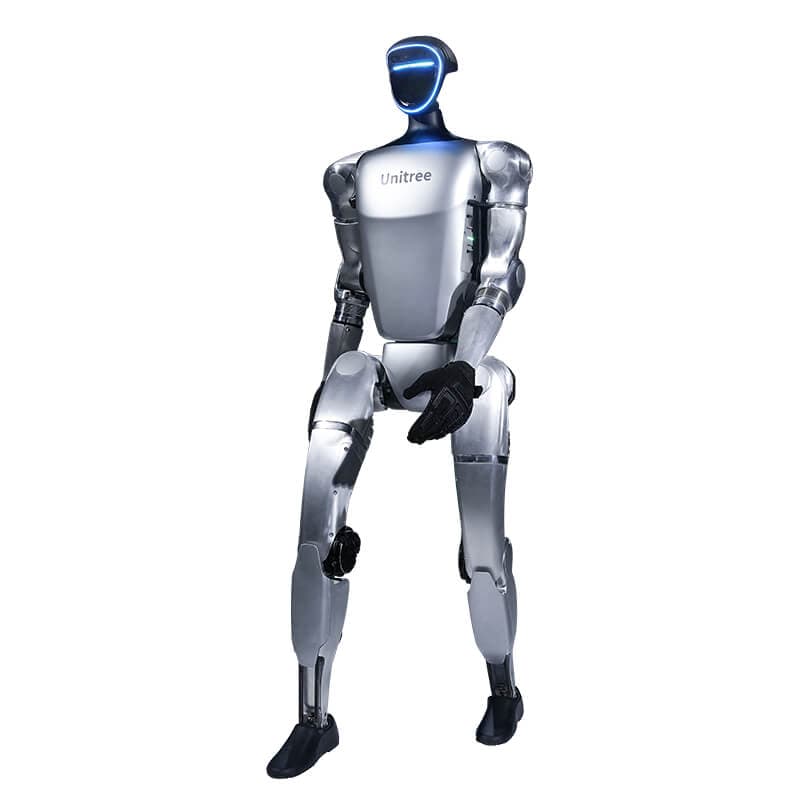
| Unitree G1 EDU Standard・Plus | NVIDIA Jetson Orin NX 16GB |
| Unitree G1 EDU Ultimate A〜F | NVIDIA Jetson Orin NX |
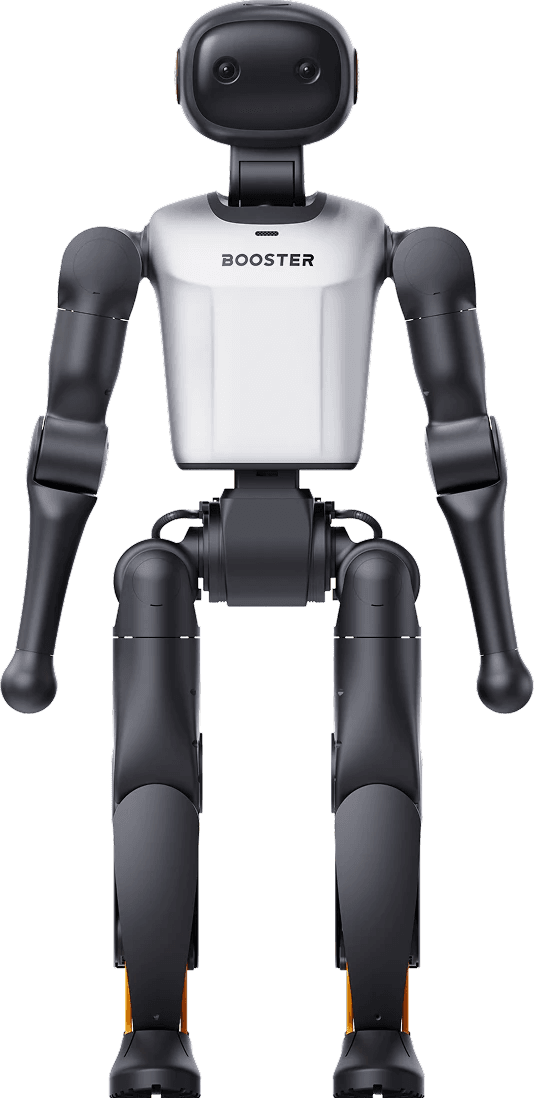
| Booster T2 Education | ARM プロセッサー(375 TOPS) |
| Booster T2 Pro(P1〜P3-2) | NVIDIA Jetson Thor T5000(2070 TFLOPS) |
| Unitree H2 EDU | Intel Core i5(Core i7 を追加可) |
| Unitree H2 Plus | NVIDIA Jetson T5000 |
NVIDIA は、Jetson Thor シリーズのモジュールが最大 2070 TFLOPS(FP4)の AI 性能と 128GB のメモリを持ち、消費電力は 40〜130W だと説明しています。T5000 はその 2070 TFLOPS のモジュールで、VLA モデルや LLM・VLM などの生成 AI モデルに対応するとしています。
TOPS と TFLOPS は数え方の条件が違うため、数字だけでは単純に比べられません。NVIDIA の公表では、Jetson Orin の TOPS は INT8(スパース)、Jetson Thor の TFLOPS は FP4(スパース)での値です。詳しくは ロボットの計算機(TOPS)の見方 で説明しています。
H2 Plus は、カタログで「2026年第4四半期に量産予定と報じられている」としているモデルです。納期はお問い合わせください。
04センサーで選ぶ
集めたいデータと、モデルに入れる情報で、必要なセンサーが決まります。
| 機種 | センサー |
|---|---|
| Booster K1 | ステレオカメラ、9軸IMU、マイクアレイ+スピーカー |
| Unitree G1 EDU Standard・Plus | 深度カメラ+3D LiDAR |
| Unitree G1 EDU Ultimate B・C | Livox MID-360、RealSense D435i |
| Booster T2 | 頭部ステレオカメラ、腰部ステレオカメラ、マイクアレイ+スピーカー(LiDAR はオプション。P2〜P3-2 は手首カメラ付き) |
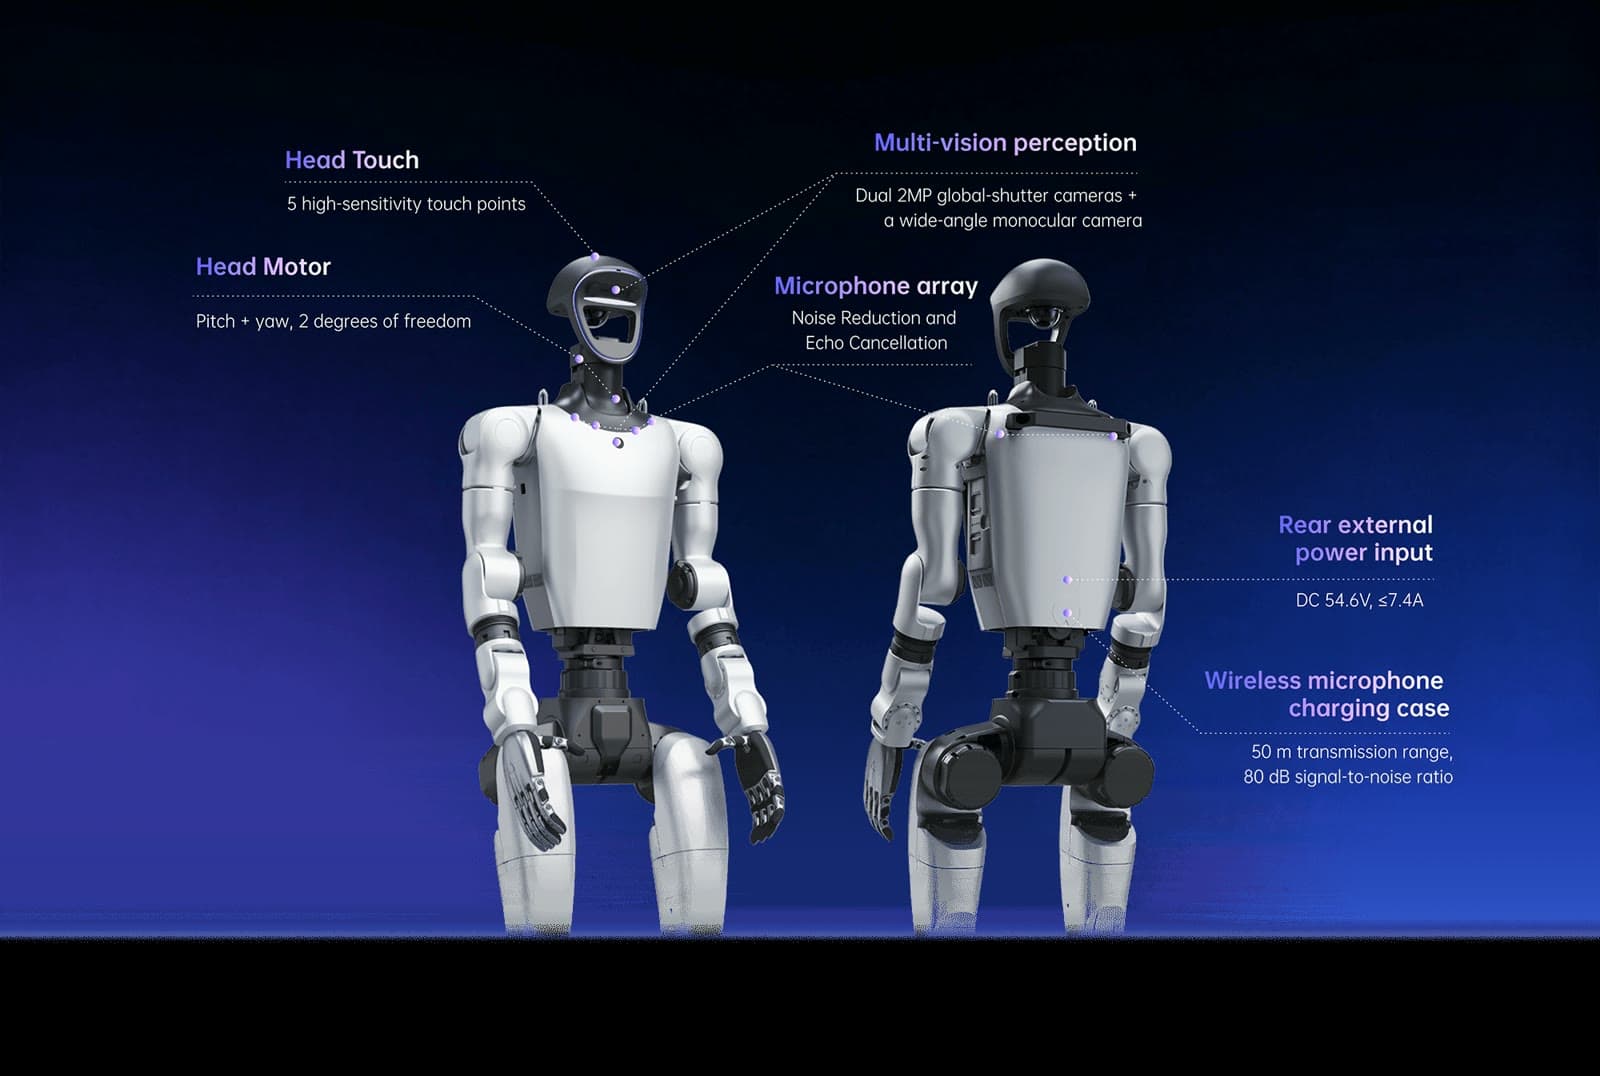
| Unitree H2 EDU・H2 Plus | 広角の両眼カメラ(H2 Plus は水平140°) |
触覚のデータを扱うなら、触覚センサー付きのハンドを持つ G1 EDU Ultimate B・D・F と T2 Pro P3-2 が候補です。センサーの種類の違いは ロボットのセンサー(LiDAR・深度カメラ・IMU) で説明しています。
05SDK と学習・データ収集の道具で選ぶ
研究に使うには、関節を自分たちのプログラムで動かせる開発用 SDK が必要です。G1(Basic)・G1 Pro・G1+・H2 は SDK に非対応のため、研究用の候補には入りません。
Booster(K1・T2)は、次の SDK と道具を公開しています。
- SDK:Python の SDK と C++ の SDK があります。C++ の SDK は、高レベルの RPC と、DDS でセンサーを読みモーターを直接動かす低レベルの接続口の両方を持ちます。
- Booster Studio:シミュレーションと実機で同じコードを使い、検証したあと実機へ展開できる開発環境です。
- booster_train:Isaac Lab で動きの方策を学習する課題集で、動きをまねる BeyondMimic を T2・T1・K1 向けに組み込んでいます。
- booster_deploy:学習した方策を、実機と MuJoCo で同じように動かすための枠組みです。
Unitree(G1・H2 など)は、次の SDK と道具を GitHub で公開しています。
- unitree_sdk2:Unitree のロボット用 SDK の第2版です。
- unitree_rl_gym:Go2・H1・H1_2・G1 に対応した強化学習のリポジトリで、学習(Train)、確認(Play)、別のシミュレーターでの確認(Sim2Sim)、実機での実行(Sim2Real)の流れを示しています。
- xr_teleoperate:Apple Vision Pro・PICO 4 Ultra Enterprise・Meta Quest 3 などの XR 機器でヒューマノイドを遠隔操作するためのリポジトリです。G1(29軸・23軸)、H2、R1 と、Dex3-1・Inspire・BrainCo のハンドに対応しています。
- unitree_IL_lerobot:Unitree のロボットで集めたデータを、LeRobot で学習・検証するためのリポジトリです。G1 と Dex1・Dex3 のほか、BrainCo・Inspire のハンドのデータ変換にも対応しています。
各リポジトリの対応機種は更新されます。使う前に最新の README を確認してください。SDK で関節をどこまで動かせるかは SDK と低レベル制御 で説明しています。
06研究の進め方別の候補
| 研究の進め方 | 候補 | 見るポイント |
|---|---|---|
| 歩行の強化学習(Sim2Real) | Booster K1・T2、Unitree G1 EDU Standard | booster_train・booster_deploy、unitree_rl_gym が使える |
| 遠隔操作でデータを集めて模倣学習 | Unitree G1 EDU Ultimate | xr_teleoperate と unitree_IL_lerobot が Dex3-1・Inspire・BrainCo のハンドに対応 |
| 大きなモデルを機体で動かす | Booster T2 Pro、Unitree H2 Plus | 計算機が Jetson Thor T5000 |
| 触覚を使った把持 | Unitree G1 EDU Ultimate B・D・F、Booster T2 Pro P3-2 | 触覚センサー付きのハンド |
| 小型の機体で始める | Booster K1 Education・Professional | 約19.5kg・Jetson Orin 系の計算機 |
| 機種 | 価格(税込) | 重さ | 関節の数 | センサー・計算機 | 開発用 SDK |
|---|---|---|---|---|---|
| Booster K1 Education | ¥2,824,000 | 19.5kg | 22軸 | ステレオカメラ、9軸IMU、マイクアレイ+スピーカー | 対応 |
| Booster K1 Professional | ¥3,704,000 | 19.5kg | 22軸 | ステレオカメラ、9軸IMU、マイクアレイ+スピーカー | 対応 |
| Unitree G1 EDU Standard | ¥10,630,000 | 35kg | 23軸 | 深度カメラ+3D LiDAR、Jetson Orin NX 16GB | 対応 |
| Unitree G1 EDU Ultimate B | ¥16,197,000 | 35kg | 43軸 | Livox MID-360、RealSense D435i、Jetson Orin NX、触覚センサー付き Dex3-1×2 | 対応 |
| Booster T2 Pro P1 | ¥8,083,000 | 42kg | 31軸 | 頭部ステレオカメラ、腰部ステレオカメラ、マイクアレイ+スピーカー | 対応 |
| Booster T2 Pro P3-2(触覚付き多指ハンド) | ¥25,456,000 | 42kg | 73軸 | 頭部ステレオカメラ、腰部ステレオカメラ、マイクアレイ+スピーカー | 対応 |
| Unitree H2 Plus | ¥23,973,000 | 70kg | 31軸 | 両眼カメラ(水平140°)、Jetson T5000 | 対応 |
研究室への導入の手順(置き場所・見積書・保証)は 大学・研究室でヒューマノイドを導入する で説明しています。研究の内容が決まっていれば、相談フォーム から候補の機種をご提案します。
よくある質問
Q学習用の計算機は別に必要ですか?
NVIDIA の説明では、基盤モデルの学習は DGX のような別の計算機で行い、ロボットに載る計算機はできあがったモデルを動かす実行用です。学習の規模に合わせて、ロボットとは別に計算機を用意することを検討してください。
QTOPS と TFLOPS はどちらで比べればよいですか?
TOPS と TFLOPS は数え方の条件が違うため、数字だけでは単純に比べられません。NVIDIA の公表では、Jetson Orin の TOPS は INT8(スパース)、Jetson Thor T5000 の 2070 TFLOPS は FP4(スパース)での値です。
Qどのシミュレーターが使えますか?
Booster は Isaac Lab(booster_train)と MuJoCo(booster_deploy)向けの道具と、Booster Studio を公開しています。Unitree の unitree_rl_gym は Isaac Gym と MuJoCo を使います。
Q遠隔操作でデータを集められますか?
Unitree は、XR 機器でヒューマノイドを遠隔操作する xr_teleoperate を公開しており、G1・H2・R1 に対応しています。Booster の機種での遠隔操作の方法は、ご購入前にお問い合わせください。
QH2 Plus はすぐに届きますか?
H2 Plus は、カタログで「2026年第4四半期に量産予定と報じられている」としているモデルです。お取り寄せ品のため、納期はご購入前にお問い合わせください。
参考資料
- NVIDIA:フィジカル AI とは?
- NVIDIA:Jetson Thor
- NVIDIA:Jetson Orin
- Booster Studio Docs:Developer Guide(SDK・オープンソース資料)
- Booster Robotics:booster_train(GitHub)
- Booster Robotics:booster_deploy(GitHub)
- Unitree Robotics:unitree_rl_gym(GitHub)
- Unitree Robotics:xr_teleoperate(GitHub)
- Unitree Robotics:unitree_IL_lerobot(GitHub)
この記事について:メーカーの公開資料と当店の商品データをもとに HiroshimAI株式会社 が作成しています。作成には AI を使い、仕様の数値は商品データと参考資料に照らして確認しています。価格は表示時点の税込価格で、商品データから自動で表示しています。